
Cramersche Regel: Gleichungssystem mit Determinanten prüfen
Inhalt
- Wann Sie die Lösung eines Gleichungssystems überprüfen sollten
- Die cramersche Regel von Hand anwenden
- Typische Stolpersteine
- Zusammenfassung
- Funktionsweise im Detail: Determinanten und die cramersche Regel
- Lösungsverfahren für lineare Gleichungssysteme im Vergleich
- Die 5 häufigsten Rechenfehler
- In 5 Schritten fehlerfrei zur Lösung
- Die cramersche Regel in der Praxis: 7 Tipps
- Entscheidungsbaum: Ist ein lineares Gleichungssystem lösbar?
- Spickzettel: wichtige Fachbegriffe
- Häufig gestellte Fragen
Dieser Beitrag richtet sich an alle, die ein Gleichungssystem von Hand gelöst haben und sofort prüfen möchten, ob die Werte für x und y stimmen. Zuerst erkläre ich, wie die cramersche Regel funktioniert: Sie macht aus den Koeffizienten a, b, c die Determinanten D, Dx und Dy.
Außerdem zeige ich, wie Sie dieselbe Rechnung mit einem Werkzeug automatisch nachprüfen. Behandelt werden Gleichungssysteme mit zwei Unbekannten ebenso wie solche mit drei, denn beide folgen demselben Prinzip.
Zusammenfassung ① Die cramersche Regel bestimmt die Lösung aus dem Verhältnis der Koeffizientendeterminante D zu den Determinanten Dx und Dy (bei drei Unbekannten auch Dz), bei denen jeweils eine Spalte durch die Konstanten ersetzt wurde. ② Bei D=0 ist die Lösung nicht eindeutig bestimmt. Sind Dx und Dy dabei ebenfalls 0, gibt es unendlich viele Lösungen (unbestimmtes System). Ist mindestens eine der beiden Determinanten ungleich 0, gibt es keine Lösung (unlösbares System). ③ Schon ein einziges übersehenes Vorzeichen beim Entwickeln der Determinante führt zu einem völlig anderen Ergebnis. Stimmt Ihre Lösung nicht, prüfen Sie deshalb zuerst die Vorzeichen.
Wann Sie die Lösung eines Gleichungssystems überprüfen sollten
Ein lineares Gleichungssystem lässt sich mit dem Einsetzungs- oder dem Additionsverfahren lösen. Wenn Sie beim Umformen jedoch ein Vorzeichen oder einen Term übersehen, kommt etwas ganz anderes heraus. Besonders bei Brüchen oder Dezimalzahlen als Koeffizienten wiederholt man beim erneuten Rechnen von Hand leicht denselben Fehler.
Sie müssen dann nicht den ganzen Lösungsweg noch einmal durchgehen. Es genügt, mit denselben Koeffizienten die Werte für x und y zu berechnen und mit Ihrer eigenen Lösung zu vergleichen. Im Folgenden erkläre ich zunächst, wie diese Werte zustande kommen.
Die cramersche Regel von Hand anwenden
Bei der cramerschen Regel bildet man aus den Koeffizienten eines linearen Gleichungssystems einige Determinanten und berechnet die Lösung aus deren Verhältnis. Wir beginnen mit zwei Unbekannten. In Normalform lauten die beiden Gleichungen:
- a1x + b1y = c1
- a2x + b2y = c2
Koeffizientendeterminante D berechnen
Zuerst nehmen Sie nur die Koeffizienten von x und y und berechnen die Koeffizientendeterminante D:
D = a1×b2 − b1×a2
Ist dieser Wert ungleich 0, ist die Lösung eindeutig bestimmt. Als Nächstes bilden Sie die beiden Determinanten für die Zähler. Entscheidend ist, welche Spalte der Koeffizientendeterminante jeweils durch die Konstanten ersetzt wird.
Zählerdeterminanten Dx und Dy bilden und die Lösung bestimmen
Dx = c1×b2 − b1×c2 – Hier ist die Spalte der x-Koeffizienten (a1, a2) durch die Spalte der Konstanten (c1, c2) ersetzt.
Dy = a1×c2 − c1×a2 – Hier ist die Spalte der y-Koeffizienten (b1, b2) durch die Spalte der Konstanten ersetzt.
Ist D ungleich 0, erhalten Sie die Lösung mit x = Dx/D, y = Dy/D. Rechnen wir das mit Zahlen nach, am Beispiel 2x + 3y = 8 und x − y = 1.
Die Koeffizienten sind a1=2, b1=3, c1=8, a2=1, b2=−1, c2=1.
- D = 2×(−1) − 3×1 = −2 − 3 = −5
- Dx = 8×(−1) − 3×1 = −8 − 3 = −11
- Dy = 2×1 − 8×1 = 2 − 8 = −6
Damit ist x = −11 ÷ −5 = 2,2 und y = −6 ÷ −5 = 1,2. Zur Probe: 2×2,2 + 3×1,2 = 8 und 2,2 − 1,2 = 1, beide Gleichungen sind also erfüllt.
Drei Unbekannte (lineares Gleichungssystem mit drei Gleichungen)
Das Prinzip bleibt gleich, doch die Determinanten sind nun 3×3-Determinanten. Sie werden per Kofaktorentwicklung (Laplace-Entwicklung mithilfe von 2×2-Unterdeterminanten) berechnet. Haben die drei Gleichungen die Form ai·x + bi·y + ci·z = di (mit i=1, 2, 3), entwickelt sich die Koeffizientendeterminante D so:
D = a1(b2c3−c2b3) − b1(a2c3−c2a3) + c1(a2b3−b2a3)
Die Vorzeichen wechseln ab dem ersten Glied in der Reihenfolge +, −, +. Dx, Dy und Dz erhalten Sie, indem Sie die Spalte der x-, y- bzw. z-Koeffizienten durch die Spalte der Konstanten (d1, d2, d3) ersetzen und dann genauso entwickeln.
Löst man zum Beispiel x+y+z=6, 2x−y+z=3 und x+2y−z=2, ergibt sich D=7, Dx=7, Dy=14 und Dz=21, also x=1, y=2 und z=3. Setzt man diese Werte ein, sind alle drei Gleichungen erfüllt. Mit dem Werkzeug unten können Sie das selbst nachprüfen.
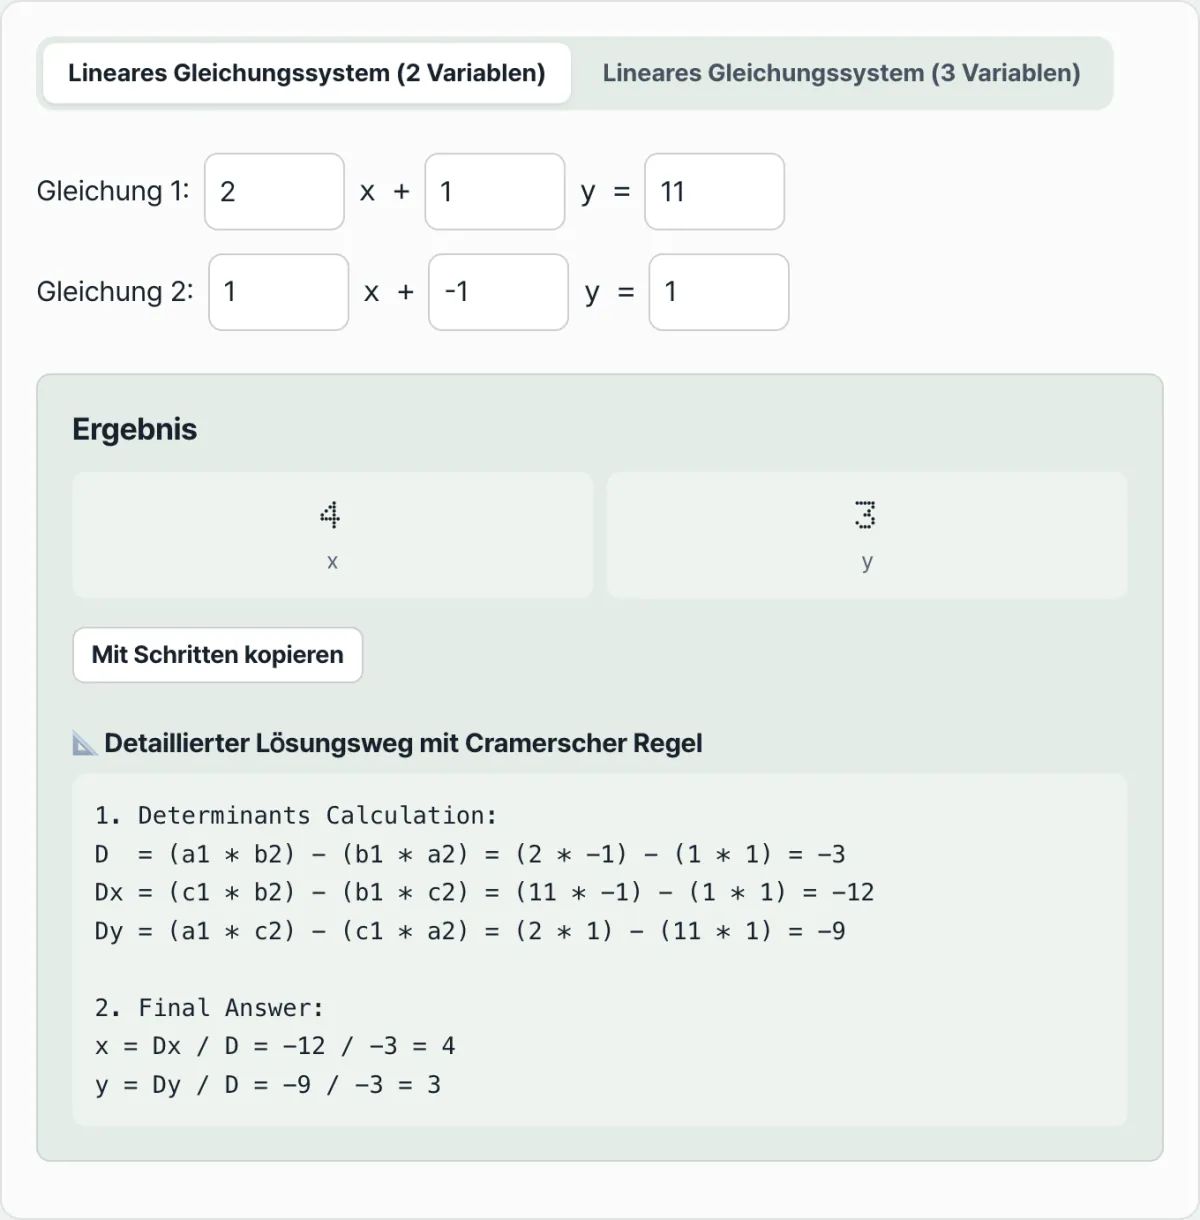
Geben Sie nur die Koeffizienten a, b, c ein: Der Rechner zeigt für Systeme mit zwei oder drei Unbekannten die Determinanten D, Dx, Dy (Dz) und die Werte x, y (z) direkt an.
Typische Stolpersteine
Am häufigsten gibt es Verwirrung beim Fall D=0. D=0 bedeutet lediglich, dass die Lösung nicht eindeutig bestimmt ist. Es heißt nicht automatisch, dass es „keine Lösung“ gibt. In diesem Fall müssen Sie zusätzlich Dx und Dy (bei drei Unbekannten auch Dz) betrachten.
Bei D=0: unbestimmte und unlösbare Systeme unterscheiden
| Situation | D | Dx, Dy (Dz) | Bedeutung |
|---|---|---|---|
| Genau eine Lösung | ungleich 0 | beliebig | x=Dx/D, y=Dy/D bestimmen die Lösung eindeutig |
| Unbestimmt (unendlich viele Lösungen) | 0 | alle 0 | Die beiden Gleichungen sind praktisch dieselbe Gleichung (voneinander abhängig) |
| Unlösbar (keine Lösung) | 0 | mindestens eine ungleich 0 | Die beiden Gleichungen widersprechen sich (z. B. parallele Geraden) |
Zum Beispiel ergeben x+y=2 und 2x+2y=4 die Werte D=0, Dx=0 und Dy=0. Das System ist also unbestimmt und hat unendlich viele Lösungen. Die zweite Gleichung ist das Doppelte der ersten, es handelt sich also praktisch nur um eine einzige Gleichung.
Bei x+y=2 und 2x+2y=5 dagegen ist zwar D=0, aber Dx=2×2−1×5=−1 ist ungleich 0. Dieses System ist unlösbar (keine Lösung): Die beiden Geraden verlaufen parallel und schneiden sich nie.
Vorzeichenfehler
Der zweithäufigste Fehler ist ein übersehenes Vorzeichen beim Entwickeln der Determinante. Berechnen Sie im obigen Beispiel D nicht als a1×b2 − b1×a2, sondern fälschlich als a1×b2 + b1×a2, erhalten Sie 2×(−1) + 3×1 = 1. Das weicht völlig vom richtigen Wert −5 ab.
Ändert sich nur ein Vorzeichen, verändern sich D, Dx und Dy komplett, und damit auch die Werte von x und y.
3×3-Determinanten und gerundete Darstellung
Bei 3×3-Determinanten wird das Problem größer. Übersehen Sie, dass die Vorzeichen der Kofaktorentwicklung als +, −, + abwechseln, und addieren alles, ergibt sich im Beispiel von oben (x+y+z=6 usw.) für D nicht 7, sondern 1. Der Fehler entsteht, weil das Vorzeichen (−) des mittleren Glieds fehlt.
Noch ein Hinweis: Die Werte, die der Rechner anzeigt, sind auf vier Nachkommastellen gerundet. Von Hand rechnen Sie vielleicht mit Brüchen (z. B. 11/5), sodass die Darstellung abweicht. Wandeln Sie den Bruch aber in eine Dezimalzahl um (11/5 = 2,2), sehen Sie, ob beide Werte übereinstimmen.
Zusammenfassung
- Bei der cramerschen Regel ergibt sich die Lösung aus dem Verhältnis der Koeffizientendeterminante D zu Dx und Dy (bei drei Unbekannten auch Dz), bei denen jeweils eine Spalte durch die Konstanten ersetzt ist.
- Bei zwei Unbekannten gilt D=a1b2−b1a2, Dx=c1b2−b1c2 und Dy=a1c2−c1a2, daraus folgt x=Dx/D und y=Dy/D.
- Bei D=0 müssen Sie prüfen, ob Dx und Dy beide 0 sind. Ist das der Fall, gibt es unendlich viele Lösungen (unbestimmt). Ist mindestens eine der beiden Determinanten ungleich 0, gibt es keine Lösung (unlösbar).
- Schon ein übersehenes Vorzeichen beim Entwickeln verändert D, Dx und Dy komplett. Weicht Ihre Lösung von der Kontrollrechnung ab, prüfen Sie daher zuerst die Vorzeichen, denn das ist die häufigste Fehlerquelle.
Geben Sie nur die Koeffizienten a, b, c ein: Der Rechner zeigt für Systeme mit zwei oder drei Unbekannten die Determinanten D, Dx, Dy (Dz) und die Werte x, y (z) direkt an.
Funktionsweise im Detail: Determinanten und die cramersche Regel
Wenn Sie ein Gleichungssystem nicht nur algebraisch umformen, sondern in Matrixform bringen, werden seine mathematische Struktur und seine geometrische Bedeutung deutlich klarer.
1. Matrixdarstellung eines linearen Gleichungssystems (Linear System Matrix Representation)
Ein lineares Gleichungssystem mit den zwei Unbekannten x und y lässt sich in der linearen Algebra exakt als Matrixmultiplikation schreiben: A x = b ⇔ a1 & b1 a2 & b2 x y = c1 c2 Dabei ist A die Koeffizientenmatrix (Coefficient Matrix), die eine lineare Abbildung des Raumes beschreibt.
2. Determinante (det(A)) und Herleitung der cramerschen Regel
Die cramersche Regel liefert die Lösung der Unbekannten direkt als Quotienten von Determinanten – eine leistungsfähige geschlossene Formel (Closed-form). x = det(Ax)/det(A) = Dx/D, y = det(Ay)/det(A) = Dy/D Die Determinanten im Nenner und im Zähler berechnen Sie durch Kreuzmultiplikation: D = a1 b2 − b1 a2, Dx = c1 b2 − b1 c2, Dy = a1 c2 − c1 a2
3. Entwicklung der 3×3-Determinante (Regel von Sarrus und Laplace'scher Entwicklungssatz)
Bei einem System mit drei Unbekannten berechnen Sie die Determinante D entweder mit dem Laplace'schen Entwicklungssatz (Laplace Cofactor Expansion) oder mit der Regel von Sarrus (Sarrus' Rule): D = a1(b2 c3 − c2 b3) − b1(a2 c3 − c2 a3) + c1(a2 b3 − b2 a3) Entscheidend ist hier, dass vor dem zweiten Term b1 unbedingt ein Minuszeichen steht.
4. Geometrische Deutung und Singularität (Singularity Analysis, D = 0)
Der Wert der Koeffizientendeterminante D beschreibt die geometrische Situation des linearen Systems vollständig.
- D ≠ 0: Es gibt genau eine Lösung (Unique solution, x = A−1 b). Geometrisch schneiden sich die beiden Geraden bzw. die drei Ebenen in genau einem Punkt.
- D = 0 ∧ (Dx ≠ 0 ∨ Dy ≠ 0): Das System ist unlösbar (Inconsistent / No Solution). Die Geraden verlaufen parallel mit einem Abstand ungleich null, es gibt also keinen Schnittpunkt.
- D = 0 ∧ Dx = 0 ∧ Dy = 0: Das System hat unendlich viele Lösungen (Dependent / Infinitely Many Solutions). Die beiden Geraden bzw. Ebenen fallen vollständig zusammen und bilden dasselbe Objekt (lineare Abhängigkeit).
5. Rechenaufwand und algorithmische Grenzen (Computational Complexity)
Bei n Variablen hat die cramersche Regel einen Rechenaufwand von O((n+1)!). Mit wachsender Variablenzahl steigt der Aufwand explosionsartig an. Deshalb eignet sich die cramersche Regel – sowohl beim Programmieren als auch beim Rechnen von Hand – vor allem dazu, Systeme mit n=2 oder n=3 schnell und explizit zu lösen.
Lösungsverfahren für lineare Gleichungssysteme im Vergleich
Welches der vielen mathematischen Verfahren eignet sich wann? Hier sehen Sie die Eigenschaften der einzelnen Verfahren im Überblick.
| Lösungsverfahren | Optimale Variablenzahl | Genauigkeit / Gleitkomma | Umgang mit D=0 (Division durch null) | Rechenaufwand | Typische Einsatzgebiete (Best Application) |
|---|---|---|---|---|---|
| Cramersche Regel | 2 bis 3 | Sehr gut (Brüche bleiben ganzzahlig erhalten) | Erkennbar an der Nennerdeterminante | O((N+1)!) | Überprüfung von Schaltungsanalysen, Schnittpunktberechnung von Strecken in 3D-Spielphysik |
| Gauß-Verfahren | 4 bis 100 | Mittel (Pivotisierung erforderlich) | Durch Zeilentausch (Pivotisierung) vermeidbar | O(N3) | Allgemeines Lösungsverfahren, Rechner für mittelgroße Matrizen |
| Inverse Matrix (A−1b) | 2 bis 3 | Niedrig (Risiko von Genauigkeitsverlust) | Bei singulärer Matrix nicht anwendbar | O(N3) | Symbolische Rechnung, viele verschiedene Vektoren der rechten Seite |
| Additions- / Einsetzungsverfahren | 2 | Sehr gut (exakt) | Auf den ersten Blick schwer erkennbar | Variabel | Übungen im Mathematikunterricht der Sekundarstufe, einfaches Kopfrechnen |
| LU-Zerlegung | über 100 | Gut (numerisch stabil) | Während der Matrixzerlegung erkennbar | O(N3) | Machine Learning (ML) mit großen Datenmengen, groß angelegtes wissenschaftliches Rechnen |
Die 5 häufigsten Rechenfehler
Diese fünf Fehler treten bei der Entwicklung nach Laplace und bei der cramerschen Regel am häufigsten auf.
- Fehlendes Minuszeichen beim zweiten Term der Entwicklung: Entwickeln Sie eine 3×3-Determinante nach der ersten Zeile, wechseln die Vorzeichen in der Reihenfolge +a1, −b1, +c1. Am häufigsten wird das Minus beim zweiten Term für ein Plus gehalten, wodurch die gesamte Rechnung falsch wird.
- D=0 vorschnell als „keine Lösung“ deuten: Aus D=0 folgt nur, dass die Matrix singulär ist und die Lösung nicht eindeutig ist. Ohne einen Blick auf Dx, Dy lässt sich nie sicher unterscheiden, ob es unendlich viele Lösungen gibt oder tatsächlich keine.
- Verwechslung und falscher Austausch von Zeilen und Spalten: Für die Zählerdeterminante Dx muss der Spaltenvektor der Konstanten in die „erste Spalte“ der Koeffizientenmatrix eingesetzt werden. Häufig wird er versehentlich als Zeile eingefügt oder überschreibt fälschlich die zweite Spalte (die y-Koeffizienten).
- Vorzeichenverlust bei negativen Koeffizienten: Ist ein Koeffizient negativ (z. B. a2 = −3), überlagert er sich mit dem Minuszeichen der 2×2-Kreuzmultiplikation. Wird die Klammer mit Minus nicht korrekt gesetzt, wird das Ergebnis fälschlich zu groß oder zu klein.
- Cramersche Regel bei zu großen Systemen: Wer ein großes System mit fünf oder mehr Unbekannten (N ≥ 5) mit der cramerschen Regel lösen will, macht es sich unnötig schwer. Bei einer 5×5-Determinante wächst die Zahl der Terme explosionsartig, hier sollten Sie unbedingt das Gauß-Verfahren verwenden.
In 5 Schritten fehlerfrei zur Lösung
Dieser Standardablauf ist besonders zuverlässig und mechanisch und führt Sie bis zu Systemen mit drei Unbekannten sicher zum Ergebnis.
- Schritt 1 (Normalform herstellen): Ordnen Sie alle Gleichungen nach der Reihenfolge der Unbekannten, sodass sie die Form ax + by + cz = d haben. Die Konstanten stehen dabei auf der rechten Seite.
- Schritt 2 (Matrix A und Vektor b aufstellen): Fassen Sie die Koeffizienten der linken Seite zur quadratischen Koeffizientenmatrix A zusammen und übernehmen Sie die Konstanten der rechten Seite als Spaltenvektor b.
- Schritt 3 (Hauptdeterminante D berechnen): Berechnen Sie zuerst die Determinante D der Matrix A. Ergibt sich D=0, gehen Sie sofort zur Fallunterscheidung über.
- Schritt 4 (Nebendeterminanten aufstellen und berechnen): Ist D ≠ 0, ersetzen Sie nacheinander die 1., 2. und 3. Spalte der Matrix A durch den Vektor der Konstanten und berechnen die Determinanten Dx, Dy, Dz der Reihe nach.
- Schritt 5 (Lösung bestimmen und Probe machen): Berechnen Sie mit der cramerschen Regel x = Dx / D, y = Dy / D, z = Dz / D. Setzen Sie die Werte anschließend in das ursprüngliche Gleichungssystem ein und prüfen Sie, ob auf beiden Seiten dasselbe herauskommt (Probe durch Einsetzen, Back-substitution).
Die cramersche Regel in der Praxis: 7 Tipps
Diese Kniffe erfahrener Rechner beschleunigen die Rechnung und bewahren Sie vor folgenschweren Fehlern.
- Berechnen Sie immer zuerst die Koeffizientendeterminante D: Das ist die wichtigste Regel, um keine Zeit zu verschwenden. Ist det(A) = 0, können Sie die mühsam berechneten Werte Dx, Dy nicht einmal mehr zum Dividieren verwenden. Bestimmen Sie daher stets zuerst die Determinante des Koeffizientenschemas und prüfen Sie damit die Invertierbarkeit.
- 3x3-Determinanten schnell mit der Regel von Sarrus berechnen: Schreiben Sie die erste und die zweite Spalte rechts neben die 3x3-Matrix. Multiplizieren und addieren Sie dann die drei Diagonalen von links oben nach rechts unten, multiplizieren und subtrahieren Sie die drei Diagonalen von rechts oben nach links unten. Mit diesem anschaulichen Verfahren gelingt die Entwicklung deutlich schneller.
- Proportionale Zeilenvektoren erkennen: Wenn Zeile 2 ein exaktes Vielfaches von Zeile 1 ist (z. B. 2x+3y=4 und 4x+6y=10), ist D=0, ohne dass Sie etwas rechnen müssen. Schulen Sie Ihren Blick für lineare Abhängigkeit.
- Bruchkoeffizienten in ganze Zahlen umwandeln: Enthält eine Gleichung Terme wie 0,2x + 1/3y, multiplizieren Sie die gesamte Gleichung mit dem kleinsten gemeinsamen Vielfachen (kgV), sodass alle Koeffizienten ganze Zahlen sind. Erst dann stellen Sie die Matrix auf. So vermeiden Sie Rechenfehler.
- Geometrische Deutung der 2x2-Determinante als Fläche: Die Determinante D = a1 b2 − b1 a2 eines Gleichungssystems mit zwei Unbekannten entspricht dem orientierten Flächeninhalt des Parallelogramms, das von den beiden Koeffizientenspaltenvektoren aufgespannt wird.
- Klarer Vorteil bei Gleichungen mit Parametern: Stehen in den Gleichungen neben den Variablen auch konstante Parameter, wird das Gauß-Verfahren schnell sehr unübersichtlich. Mit der cramerschen Regel erhalten Sie dagegen übersichtliche Bruchterme.
- Ergebnis mit einem Online-Rechner gegenprüfen: Beim Entwickeln von Determinanten per Hand passieren leicht Fehler. Nutzen Sie das Online-Tool in diesem Beitrag und prüfen Sie, ob Ihre Werte für D, Dx, Dy bis auf die letzte Stelle übereinstimmen.
Entscheidungsbaum: Ist ein lineares Gleichungssystem lösbar?
Mit diesem Entscheidungsbaum erkennen Sie schnell, wie Sie ein Gleichungssystem angehen sollten.
- [Bedingung] Ist die Koeffizientendeterminante D ≠ 0?
- ➔ (Ja) Es gibt genau eine Lösung (eindeutige Lösung). Die beiden Geraden schneiden sich in genau einem Punkt. Bestimmen Sie die Lösung direkt mit der cramerschen Regel.
- ➔ (Nein) Es ist D=0, die Matrix ist singulär. Gehen Sie zur nächsten Prüfung über.
- ➔ [Unterbedingung] Ist mindestens eine der Zählerdeterminanten Dx, Dy ungleich 0?
- ➔ (Ja) Das System ist widersprüchlich (keine Lösung). Die beiden Geraden sind parallel und fallen nicht zusammen, daher gibt es keine Lösung.
- ➔ (Nein) Beide sind 0 (Dx = Dy = 0). Das System ist unterbestimmt (unendlich viele Lösungen). Die beiden Geraden sind identisch, daher gibt es unendlich viele Lösungen.
- ➔ [Unterbedingung] Ist mindestens eine der Zählerdeterminanten Dx, Dy ungleich 0?
Spickzettel: wichtige Fachbegriffe
- Cramersche Regel (Cramer's Rule): Ein Satz in geschlossener Form, der die Lösung der Unbekannten allein aus dem Verhältnis von Determinanten liefert, ohne Inverse oder aufwendiges Eliminationsverfahren.
- Determinante (det, D): Eine Funktion, die einer quadratischen Matrix eine einzelne Zahl (einen Skalar) zuordnet. Geometrisch steht sie für den Streckungsfaktor von Volumen und Fläche bei einer linearen Abbildung.
- Regel von Sarrus: Ein anschauliches Rechenverfahren für 3x3-Determinanten: Diagonalprodukte werden addiert bzw. subtrahiert.
- Laplace-Entwicklung (Cofactor Expansion): Ein Verfahren, bei dem eine Determinante höherer Ordnung in Summen und Differenzen von Unterdeterminanten niedrigerer Ordnung zerlegt wird.
- Singuläre Matrix (Singular Matrix): Eine Matrix mit Determinante 0. Sie besitzt keine Inverse, und bei der Abbildung verliert der Raum eine Dimension.
- Unendlich viele Lösungen (unterbestimmtes System): Die Gleichungen des Systems sind voneinander linear abhängig und fallen vollständig zusammen, sodass es unendlich viele Lösungen gibt.
- Keine Lösung (widersprüchliches System, Inconsistent): Die Bedingungen der Gleichungen widersprechen sich, sodass es keine einzige Lösung gibt. Geometrisch sind die Geraden parallel.
- Kirchhoffsche Regeln: Grundlegende Theorie der Netzwerkanalyse, mit der sich Strom- und Spannungsverteilung in elektrischen Schaltungen als lineares Gleichungssystem mit mehreren Unbekannten ermitteln lassen.
Häufig gestellte Fragen
Q1. Warum eignet sich die cramersche Regel nur für 2x2- und 3x3-Systeme und ist bei 10x10 ineffizient?
A1. Für die Lösung nach der cramerschen Regel müssen Determinanten berechnet werden, und der Aufwand dafür wächst mit O(n!) explosionsartig. Schon für eine einzige 10x10-Matrix sind enorm viele Multiplikationen nötig. Das Gauß-Verfahren hat dagegen eine Komplexität von O(n3) und löst große Systeme in kürzester Zeit. In der Praxis ist die cramersche Regel nur bei Systemen mit höchstens drei Unbekannten sinnvoll, wenn Sie Lösungsformeln in geschlossener Form aufstellen wollen.
Q2. Was bedeutet es konkret, dass die Koeffizientendeterminante D bei zwei Gleichungen einen Flächeninhalt darstellt?
A2. Zeichnen Sie die Spaltenvektoren v1 = (a1, a2) und v2 = (b1, b2) der beiden linearen Gleichungen in ein zweidimensionales Koordinatensystem. Der Flächeninhalt des von den beiden Pfeilen aufgespannten Parallelogramms stimmt dann genau mit dem Betrag der Determinante D = a1 b2 − b1 a2 überein. Ist D=0, hat das Parallelogramm keine Fläche. Die beiden Vektoren liegen dann auf einer gemeinsamen Geraden und sind parallel, und das lässt sich geometrisch so begründen.
Q3. Wie unterscheide ich bei D=0 sicher zwischen parallelen Geraden (keine Lösung) und identischen Geraden (unendlich viele Lösungen)?
A3. Bei D=0 müssen Sie die Zählerdeterminante Dx betrachten. Sind die beiden Geraden parallel, stimmt das Verhältnis der Koeffizienten überein, das Verhältnis der konstanten Glieder (Achsenabschnitte) aber nicht. Die ersetzte Determinante Dx ist dann ungleich 0. Die Lösung wäre x = Dx / 0, was ein Widerspruch ist (keine Lösung). Sind die beiden Geraden dagegen identisch, stimmt auch das Verhältnis der konstanten Glieder überein, und sowohl Dx als auch Dy sind 0. Das ergibt den Ausdruck 0/0, bei dem jeder Wert eine Lösung sein kann: Es gibt unendlich viele Lösungen. So lassen sich beide Fälle eindeutig auseinanderhalten.
Dieser Artikel basiert auf unserem koreanischen Original. Koreanisches Original lesen